Mini-C Pro
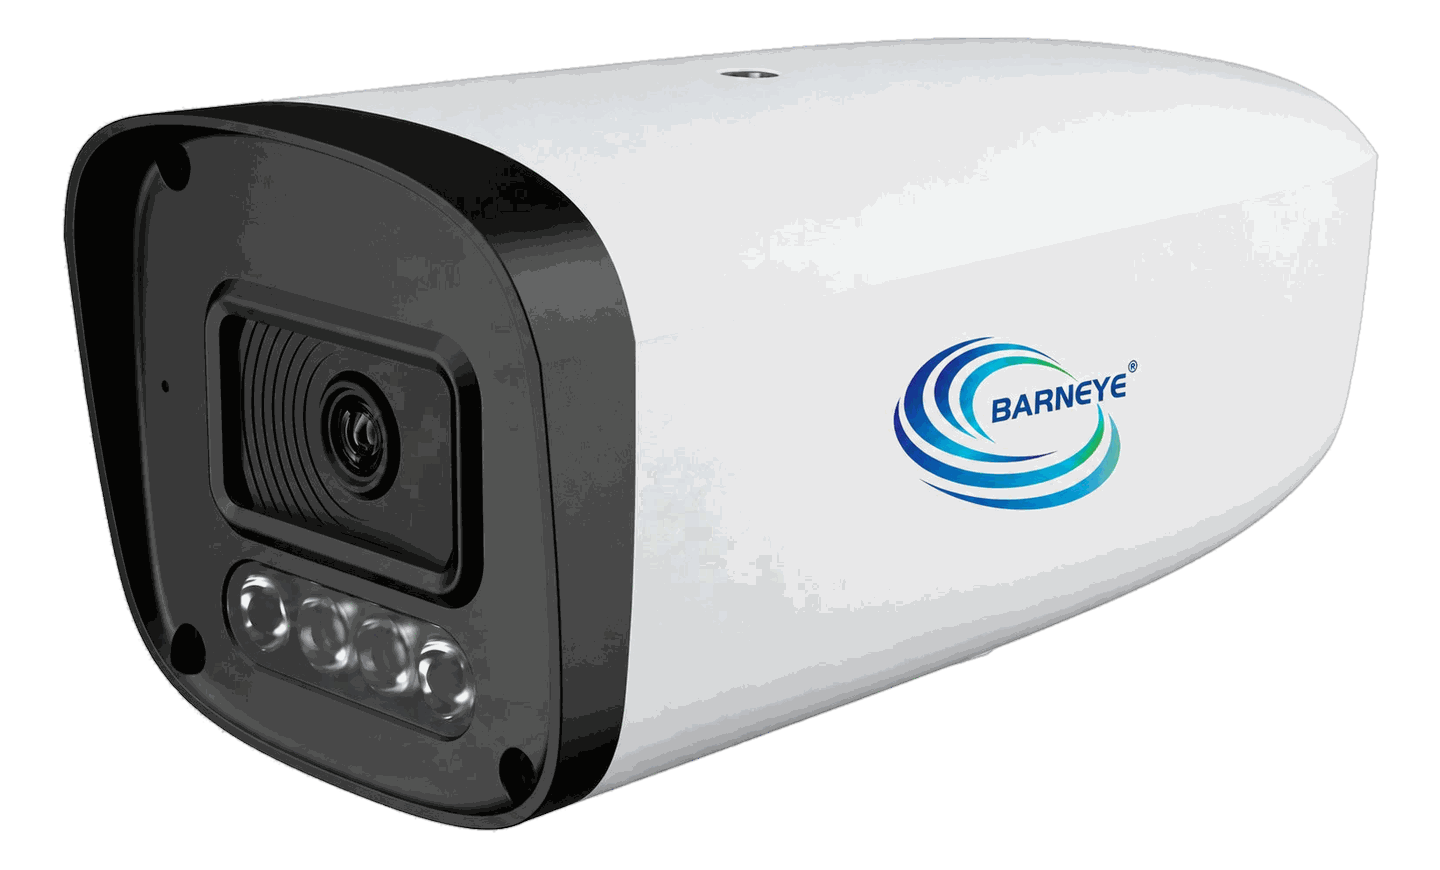
两个视觉层跑在它上面。Mini-C Pro 承载躺卧时间与采食量的模型,再把结果交给执行动作的 FanPilot 与 TargetSoak 控制器。它是一台视觉节点,不是第二层控制:策略仍在原来的地方。
- 就地运行视觉模型
- 一台机器同时服务 LyingLogix 与 NutriTrack
- 与全系列一样接入平台
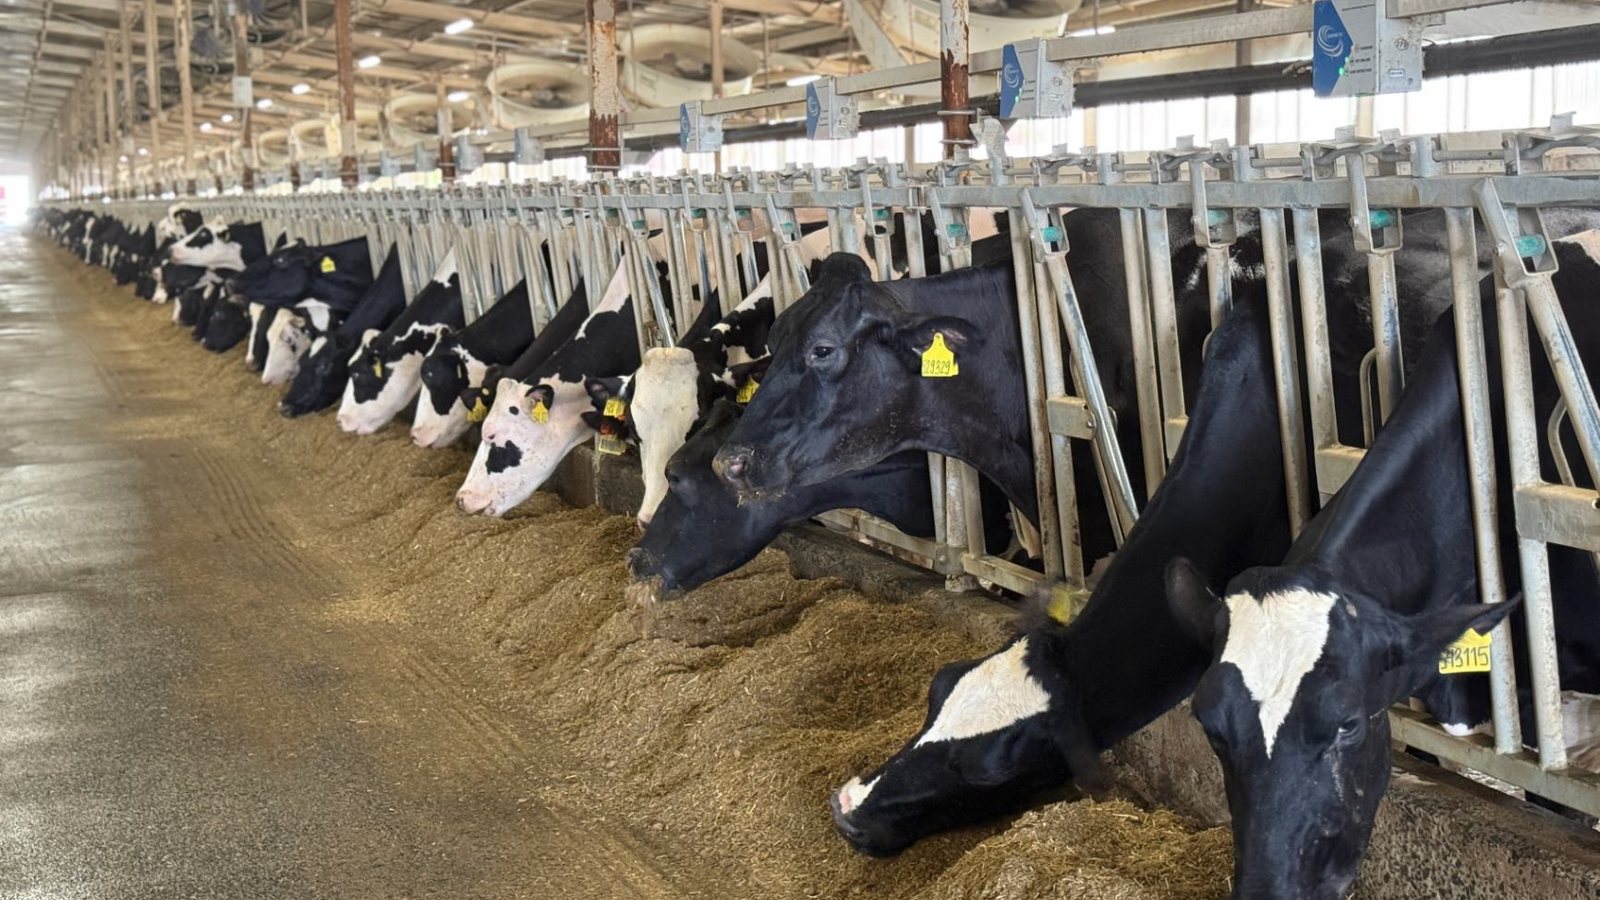
视觉存在信号今天已经在现场运行,FanPilot 与 TargetSoak 依据它动作。采食量、退料与料槽形态分析正在领航牧场共同开发——下面同时介绍两部分,每一节都会说明属于哪一边。
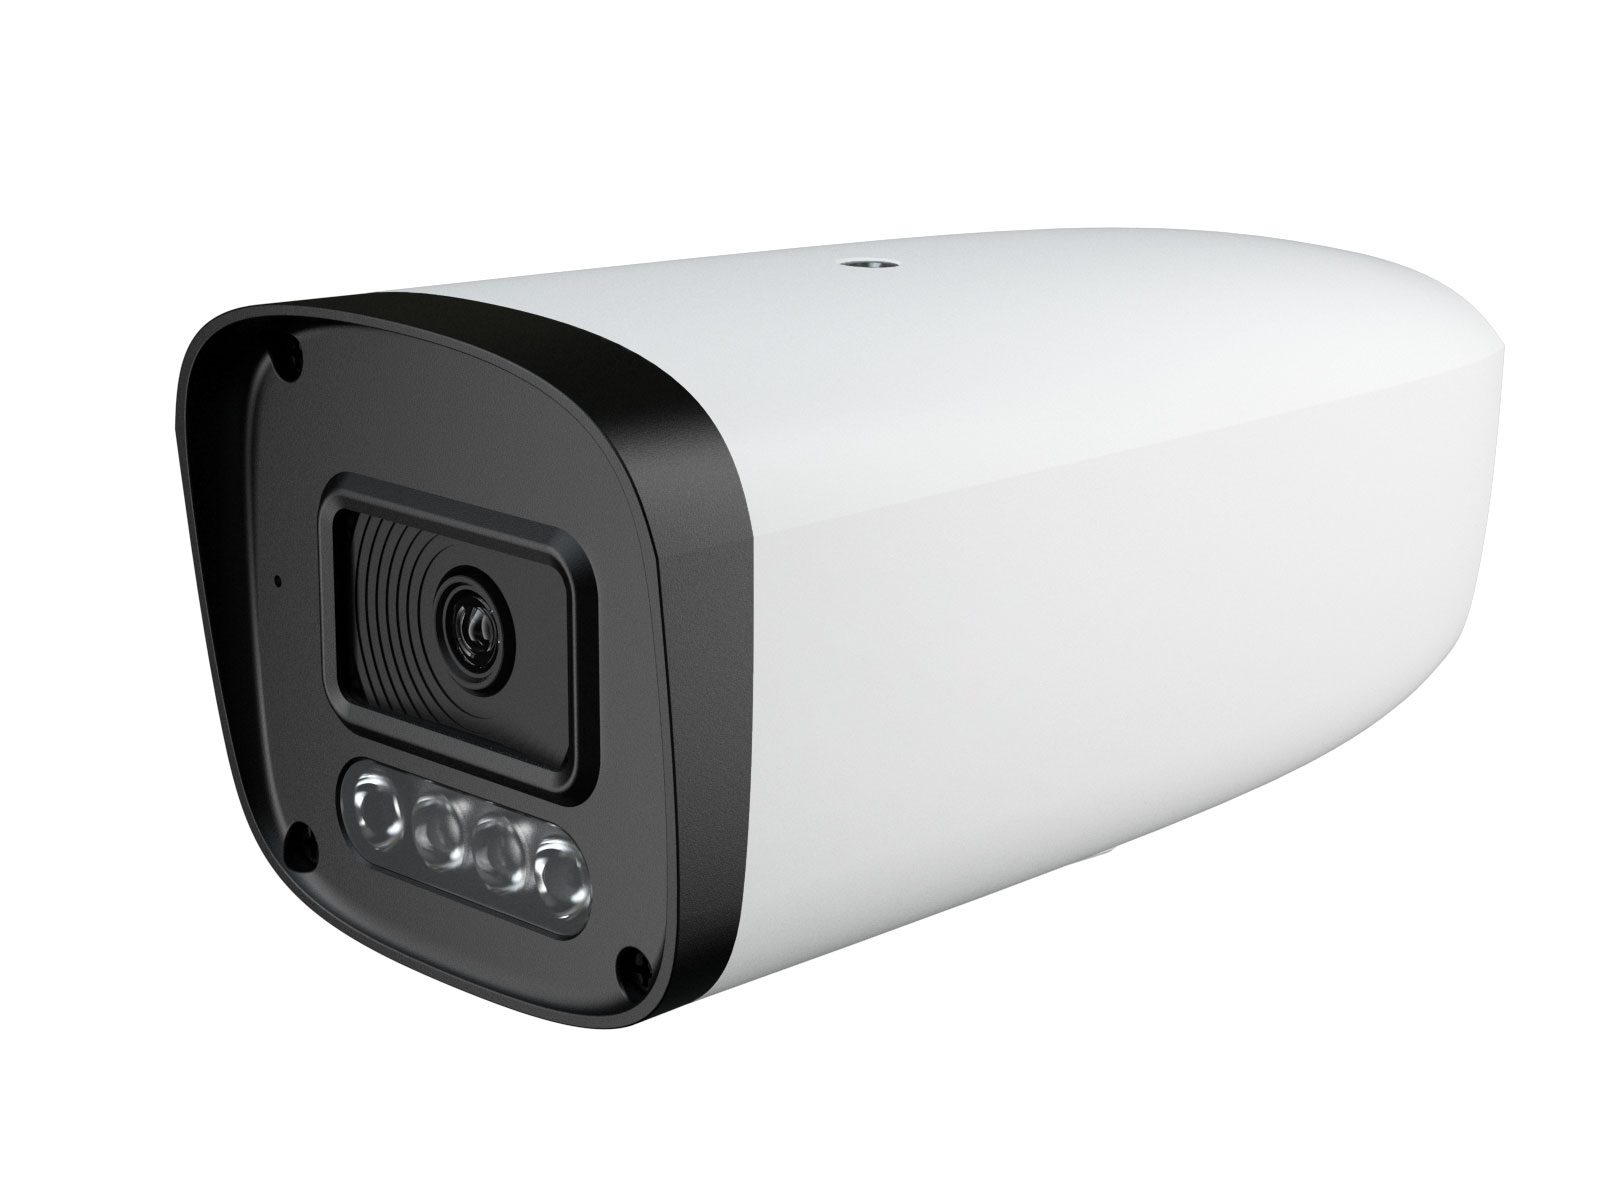
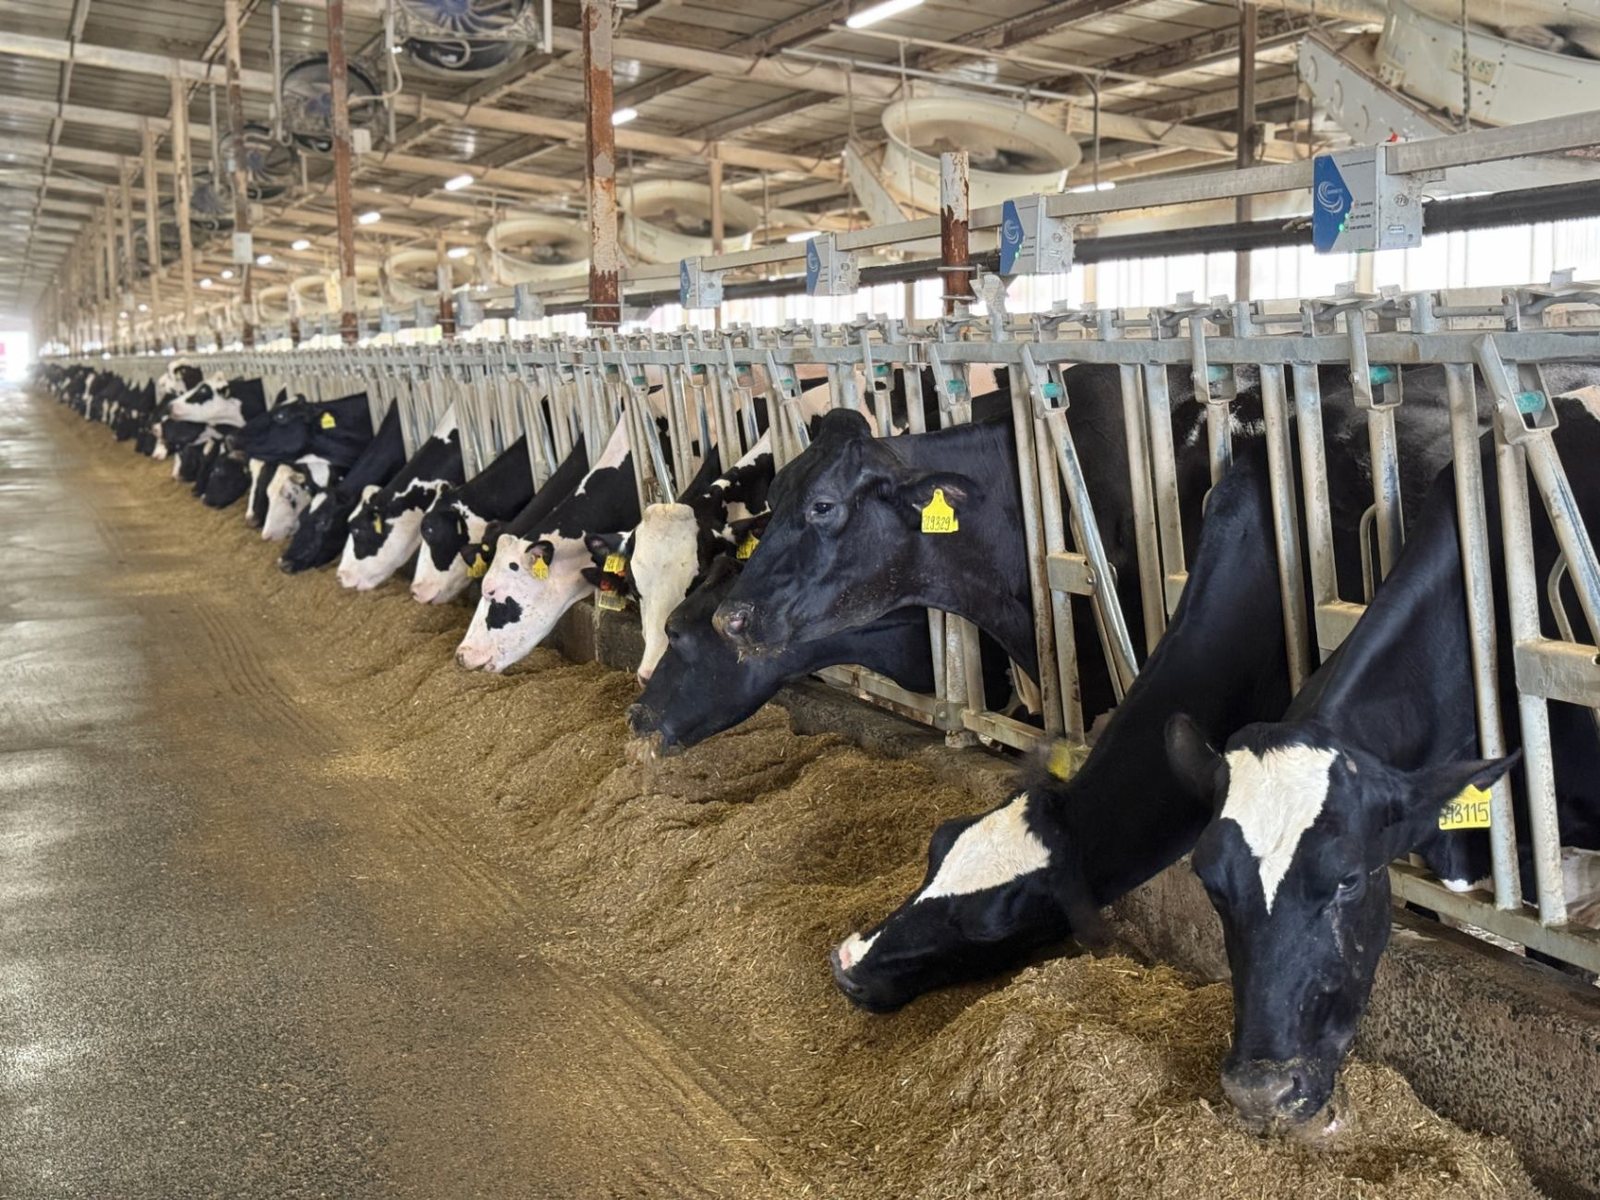
今天可交付的。 NutriTrack 通过 PoE 球型摄像头 和 Mini-C Pro上的模型读取采食栏前的牛只存在状态。这个信号正是 FanPilot 用来给风机前的牛通风、TargetSoak 用来在牛站立处喷淋的输入。它今天就能交付,而且已经在现场运行。
正在路上的。 采食记录本身——按栏群的投料与推料事件、采食量、退料,以及一天里料槽形态的变化。摄像头和控制器是同一套;模型与分析正与领航牧场共同开发,我们宁愿给出守得住的日期,也不愿给出守不住的数字。
料车不加任何东西,也不需要人工录入。通道被观察,事件由摄像头看到的内容推导出来——这也是两件事共用一条硬件线、而不是两套的原因。
NutriTrack 不会去驱动饲喂器。它只测量料槽;日粮和搅拌车仍由您掌控。
采食的舒适是另一半,而且在镜头之外:摄像头能测出奶牛怎么吃,却不能让采食通道值得一站。关于舒适采食方案的选用与建造——每头牛的采食位宽、栏栅与颈轨高度、通道宽度与地面——以及如何构建适合奶牛采食的 cow comfort zone,资料可以从 eastrock.cn 开始看,East Rock 在那里维护了一个专门讲这件事的资料库。
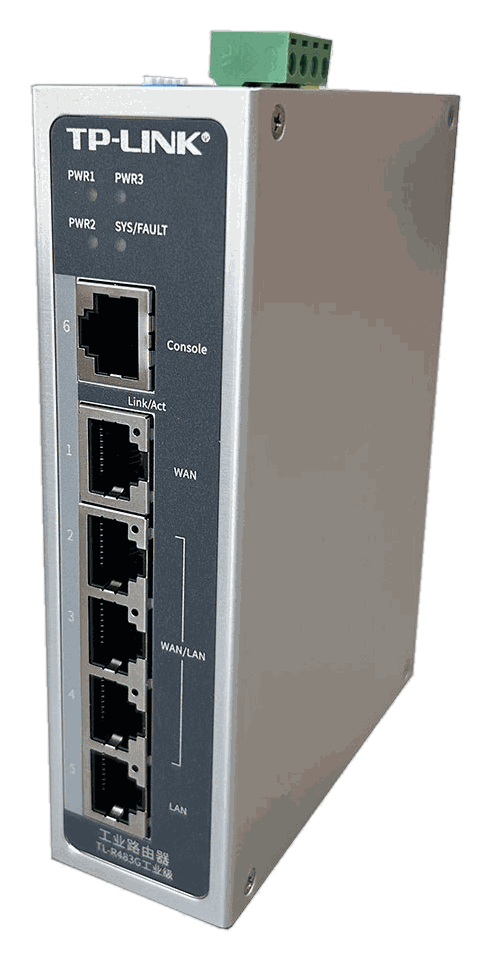
和视觉层一样的三件套:控制器、摄像头与边缘计算盒。区别在于摄像头对着哪里,以及让模型算的是什么。
两个视觉层跑在它上面。Mini-C Pro 承载躺卧时间与采食量的模型,再把结果交给执行动作的 FanPilot 与 TargetSoak 控制器。它是一台视觉节点,不是第二层控制:策略仍在原来的地方。
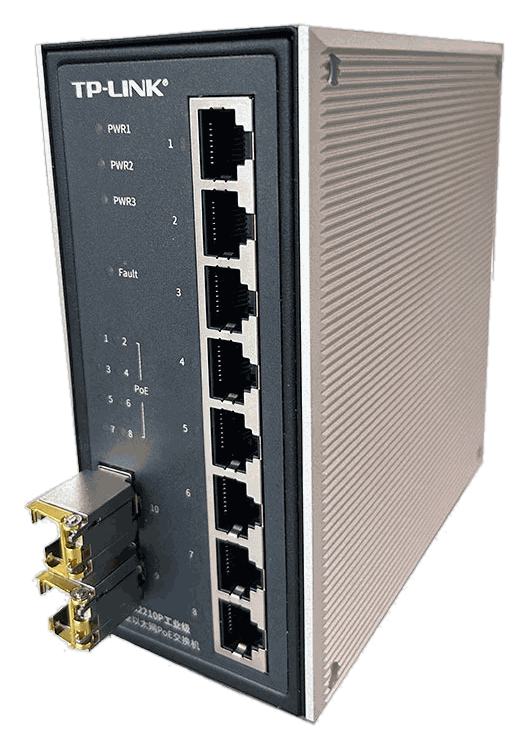
工业外壳里的十个端口,其中八个带 PoE:当一条摄像头线路超出控制器自带的端口时,这里就是汇聚点,摄像头的供电也走同一根线。
NutriTrack 附加在 FanPilot 或 TargetSoak 系统上。存在信号今天就能用;采食记录会在它之上到来。
与视觉层同一座四排牛舍,读的是牛一天的另一端:两条中央饲喂通道边的采食面,而不是后面的躺卧区。
示例布局本图为示例布局,基本条件来自 Live Barn,并非实际牛舍,仅用于展示基本布局方式,不能作为任何实际项目的配置参考。实际项目请联系我们,我们会根据您的牛舍准备合适的方案
饲料是奶牛场最大、却最缺乏观察的成本项。这份采食记录要改变的就是下面四件事——第一件已在交付,另外三件在路线图上。
饲料何时到达、何时被推拢,变成事件而不是假设。两者之间的间隔,通常就是日粮被浪费的地方。即将推出。
吃了多少、剩下多少、料槽线一天里怎么变化,按栏统计。变化会先出现在记录里,然后才出现在生产成绩里。即将推出。
跨栏、跨日粮、跨周的比较按组保存,而不是全舍平均——这才让一次改动可以被验证。即将推出。
同一条摄像头线已经在提供 FanPilot 与 TargetSoak 使用的牛只存在信号。这部分今天可用,也是采食分析将来建立其上的基础。
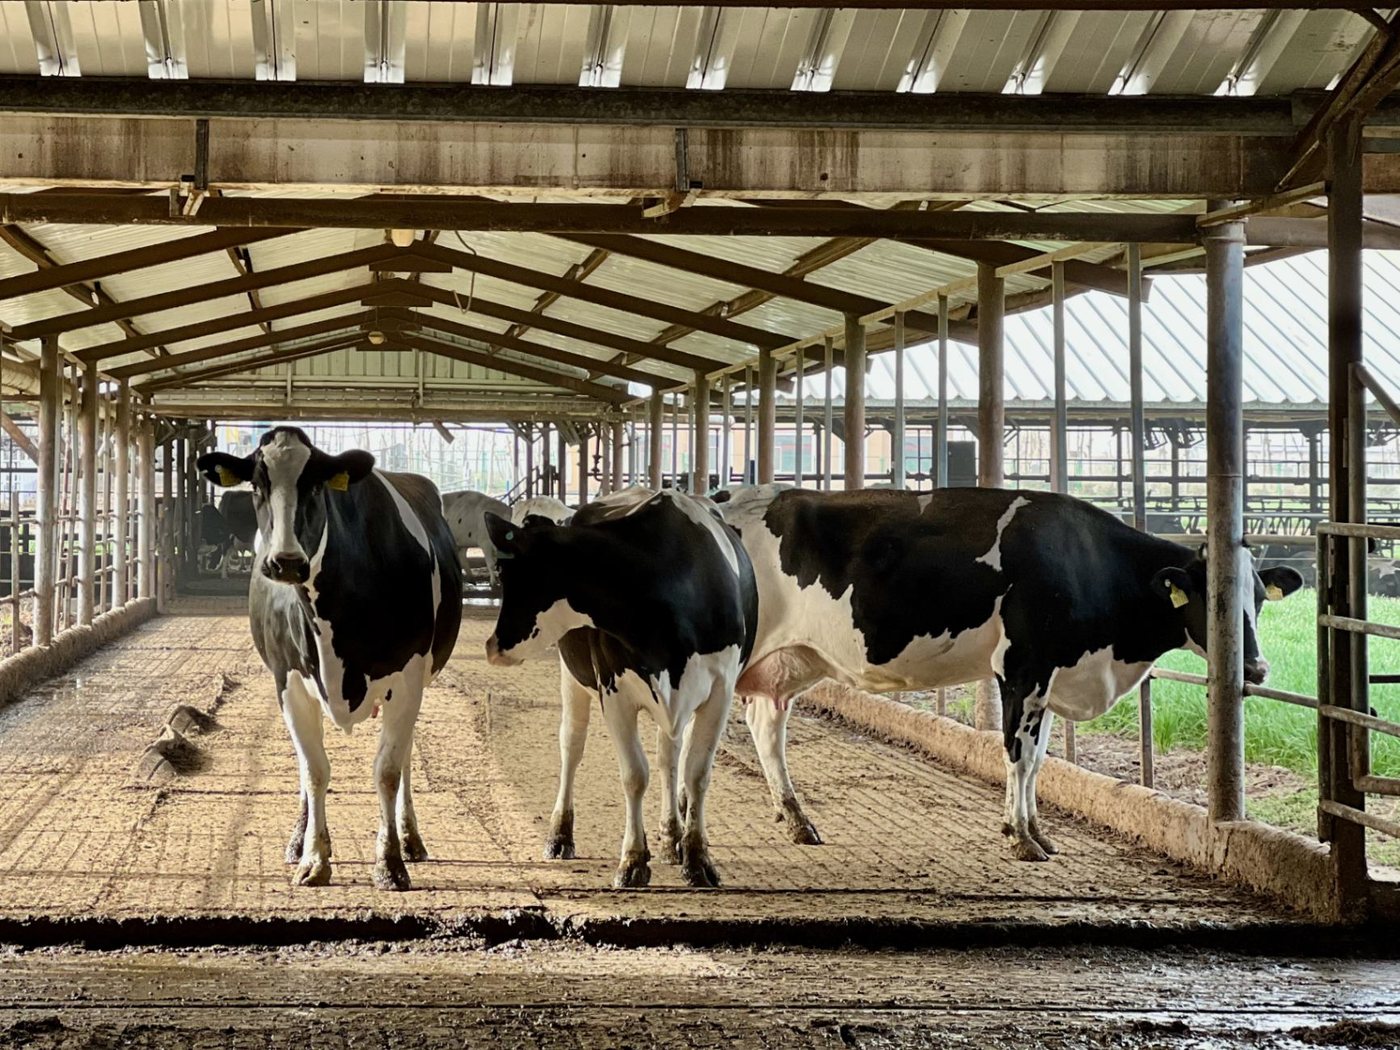
饲喂记录会记下投料量、推料次数和剩余量。但只有除以真正在这个圈里采食的牛只数,每圈的公斤数才具备可比性——而这个群体总数在每次干奶、调圈或治疗时都会变化。HerdFlow 将用通道摄像头提供这个计数,让采食量与剩料可以按单头上报。
NutriTrack 与平台其他部分共用同一批控制器与摄像头系列。没有专门的饲喂通道计算盒需要增加。
存在信号现在就可以上线。如果还想要采食记录,把栏位布局和饲喂时间表发给我们——我们会告诉你料槽线需要几台摄像头,以及您的牧场何时可以加入分析试点。
加入 NutriTrack 试点输入产品名、系统名,或者你要解决的问题。
没有匹配结果,换个更短的词试试。